
Scan to BIM nhà máy đang vận hành: 700 trạm quét, mô hình LOD 350 tại First Solar Củ Chi
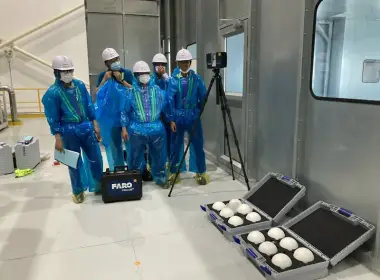
Công ty TNHH Công nghệ 3DSCAN đã thực hiện Scan to BIM cho Nhà máy sản xuất tấm pin năng lượng mặt trời First Solar tại KCN Củ Chi, TP. Hồ Chí Minh, phục vụ thiết kế cải tạo và mở rộng dây chuyền sản xuất. Toàn bộ nhà xưởng và hành lang kỹ thuật được quét bằng máy quét laser tĩnh Leica RTC360 với 700 trạm quét, ghép trạm bằng thuật toán Cloud-to-Cloud đạt RMS trung bình 4,2 mm, rồi dựng thành mô hình Revit LOD 350 sai số ±5 mm so với hiện trạng. Tổng tiến độ 6 ngày: 1 ngày quét hiện trường, 5 ngày xử lý và mô hình hóa. Đây là một dự án Scan to BIM công nghiệp điển hình, nơi điều kiện thi công khắt khe hơn độ chính xác của thiết bị.
Nhận tư vấn Scan to BIM công nghiệp
Chỗ trống trong nhà máy không đo bằng mét vuông, mà đo bằng khoảng hở
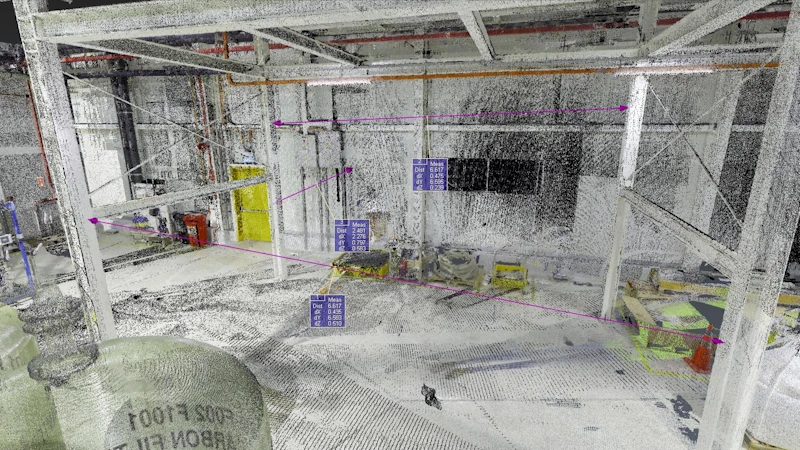
Một dây chuyền mới cần bao nhiêu mét vuông sàn là câu dễ trả lời. Câu khó là đoạn ống nào đi ngang qua chỗ đó, dầm nằm ở cao độ nào, thang máng cáp chừa lại bao nhiêu centimet dưới trần. Giá đỡ và khung thiết bị đặt gia công theo kích thước lấy từ hồ sơ cũ, dựng lên lại chạm một nhánh ống mà hồ sơ không có, và phần tốn kém nằm ở việc tháo ra làm lại. Thước dây với toàn đạc chỉ ghi được những điểm người đo kịp nghĩ tới; với hệ ống đi nhiều lớp trên cao, riêng việc leo tới chỗ cần đo đã là một hạng mục.
Vì sao chọn laser tĩnh cho nhà xưởng này
Phạm vi số hóa gồm nhà xưởng và hành lang kỹ thuật, với hệ khung thép, cột, dầm, sàn, trần, đường ống và cáp treo: không gian trong nhà, nhiều lớp che khuất, nhiều cấu kiện mảnh trên cao. Với hiện trạng dạng này, 3DSCAN chọn quét LiDAR 3D công trình bằng máy laser tĩnh. Lý do nằm ở sai số điểm: theo datasheet Leica Geosystems, Leica RTC360 cho sai số điểm 3D 1,9 mm ở cự ly 10 m, 2,9 mm ở 20 m và 5,3 mm ở 40 m, tốc độ tối đa 2 triệu điểm/giây, tầm quét 0,5 đến 130 m. Máy SLAM cầm tay nhanh hơn nhưng sai số cao hơn hẳn, không đủ cho mô hình LOD 350; UAV thì không vào được xưởng mái kín. Laser của RTC360 thuộc cấp 1 theo IEC 60825-1:2014, an toàn cho mắt, nên máy đặt được giữa khu vực có công nhân qua lại.
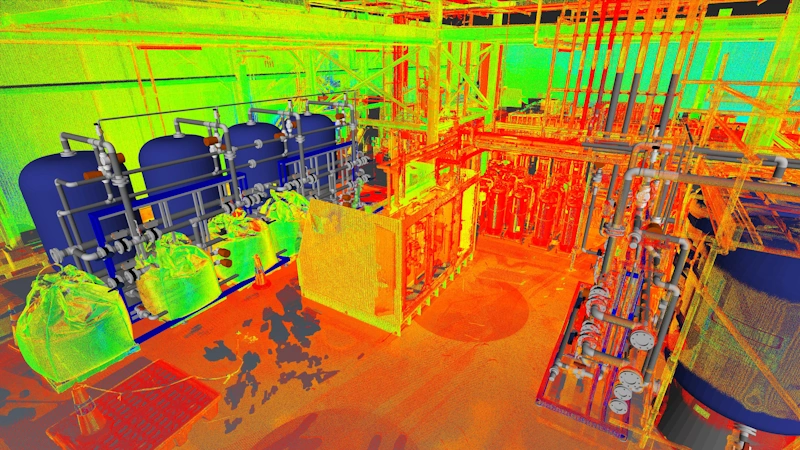
Một ngày hiện trường: 700 trạm và quy tắc chồng phủ 60–70%
Trước khi đặt máy, kỹ thuật viên khảo sát mặt bằng để xác định tuyến quét. Nguyên tắc thi công là mỗi trạm chồng phủ 60–70% vùng quan sát với trạm liền kề. Đây là điều kiện kỹ thuật chứ không phải khuyến nghị: dự án không rải mốc khống chế hay bia ngắm trong xưởng, nên phần không gian trùng nhau giữa hai trạm là dữ liệu duy nhất để ghép hai đám mây điểm lại.
Giữ tỷ lệ này trong xưởng công nghiệp khó hơn trong công trình kiến trúc. Dây chuyền, tủ điện, bồn chứa và vách kỹ thuật chia không gian thành nhiều ô che khuất lẫn nhau, nên tuyến quét phải đi dày và vòng lại nhiều hơn. Đó là nguyên nhân của con số 700 trạm quét, dữ liệu gốc xuất ra ở .LGS và .E57.
Nguyên lý ghép trạm Cloud-to-Cloud và các mốc sai số của dự án First Solar Củ Chi
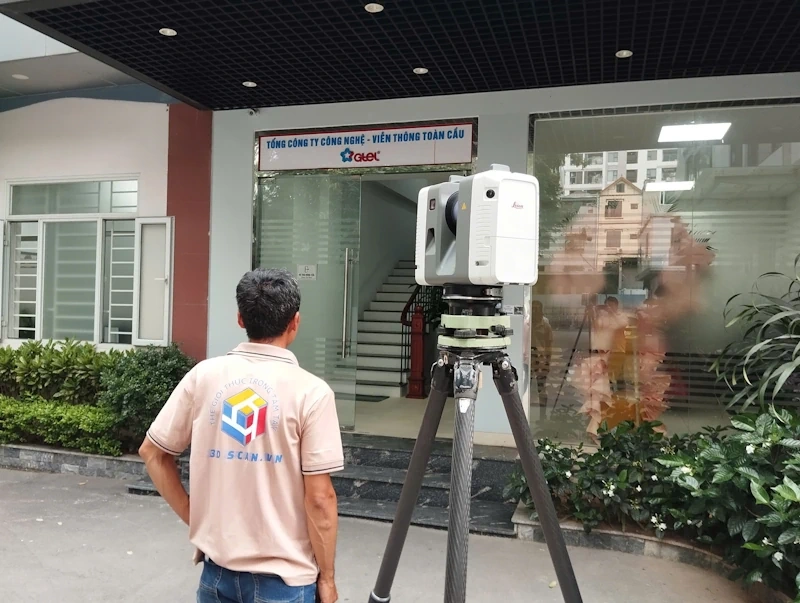
[Cần ảnh hiện trường thật: kỹ sư đặt máy RTC360 trong xưởng]
Ghép 700 đám mây điểm bằng Cloud-to-Cloud: làm được tới đâu
Toàn bộ 700 trạm được ghép trong Leica Cyclone REGISTER 360 theo phương pháp Cloud-to-Cloud, dùng thuật toán ICP (Iterative Closest Point): thay vì khớp theo bia ngắm, ICP lặp lại việc tìm cặp điểm gần nhau nhất giữa hai đám mây rồi xoay và dịch cho tới khi tổng khoảng cách nhỏ nhất. Sai số trung bình sau đăng ký đạt RMS 4,2 mm, dưới ngưỡng nghiệm thu RMS 5 mm.
ICP chỉ hội tụ đúng khi phần trùng nhau có hình học đặc trưng. Một bức tường phẳng trơn hay một dãy cột giống hệt nhau có thể khiến thuật toán khớp lệch đi một nhịp cột mà vẫn báo sai số nhỏ. Vì vậy vùng chồng phủ được chọn ở nơi có cấu kiện không lặp lại: góc máy, cụm ống rẽ nhánh, chân bệ thiết bị.
Chọn độ phân giải quét theo mục tiêu hồ sơ
Độ phân giải quyết định cả chất lượng mô hình lẫn số giờ hiện trường, nên phải chốt trước khi đặt trạm đầu tiên. RTC360 có ba mức cài đặt:
Chọn cấu hình quét theo mục tiêu hồ sơ
| Độ phân giải (ở 10 m) | Phù hợp với hồ sơ | Đánh đổi |
|---|---|---|
| 3 mm | Chi tiết đấu nối, mặt bích, cấu kiện mảnh | Lâu nhất, dung lượng lớn nhất; khó áp cho 700 trạm |
| 6 mm | BIM LOD 300–350 cho kết cấu và MEP, kiểm tra xung đột | Dưới 2 phút một trạm full dome kèm ảnh cầu HDR |
| 12 mm | Hiện trạng tổng thể, cao độ sàn và trần | Nhanh nhất, bỏ sót ống nhánh và ty treo |
Độ phân giải 3 mm, 6 mm, 12 mm ở cự ly 10 m và thời gian quét theo datasheet Leica RTC360 (Leica Geosystems).
“Với nhà máy đang chạy, cái quyết định chất lượng mô hình không phải sai số của máy mà là tuyến quét. Thiết bị cho sai số điểm 1,9 mm ở 10 m, nhưng một trạm mất chồng phủ thì cả nhánh dữ liệu phía sau không ghép được, và không có cách sửa nào ngoài quay lại quét bù.”
— Phan Tiên Duyên, Giám đốc, 3DSCAN
Kiểm tra bằng deviation map trước khi dựng cấu kiện đầu tiên
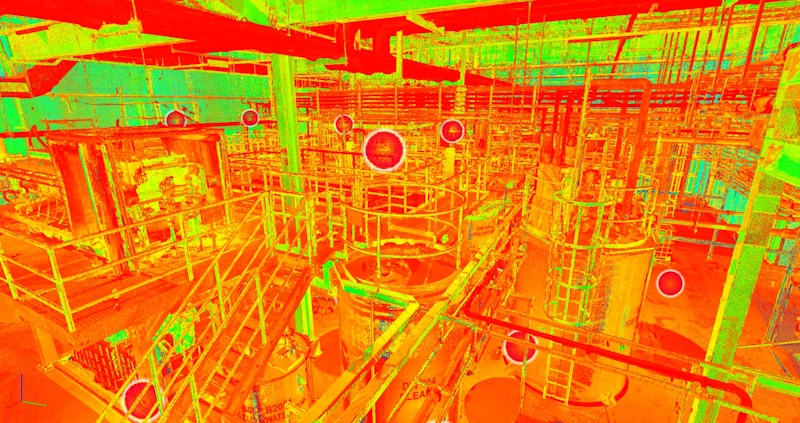
Sau đăng ký, dữ liệu được kiểm tra bằng cloud deviation map: phần mềm so sánh các đám mây đã ghép và tô màu theo mức lệch, nên vùng khớp kém hiện ra ngay. Các vùng vượt ngưỡng được hiệu chỉnh riêng từng khu vực trước khi xuất sang bước dựng BIM. Thứ tự này quan trọng: dựng mô hình trước rồi mới phát hiện một nhánh dữ liệu bị lệch thì toàn bộ cấu kiện trong nhánh đó phải làm lại.
Từ đám mây điểm tới mô hình Revit LOD 350
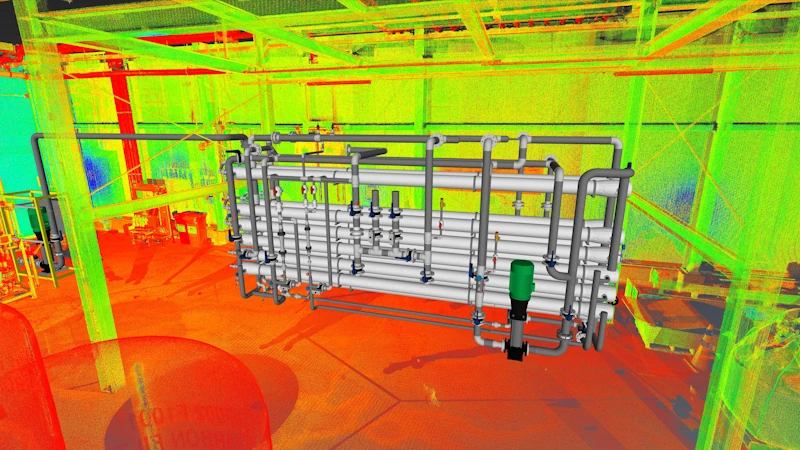
Dữ liệu đã làm sạch được dựng thành mô hình Revit ở LOD 350, gồm kiến trúc, kết cấu và hệ thống MEP. LOD 350 nghĩa là cấu kiện được mô hình đúng kích thước, hình dạng, vị trí thực và thể hiện cả liên kết với cấu kiện khác, đủ để kiểm tra va chạm giữa thiết bị mới và hạ tầng cũ. Phạm vi gồm tường, kết cấu thép, sàn, trần, ống kỹ thuật, bồn chứa và thang máng cáp, hoàn thành trong 5 ngày. Cách làm tương tự được áp dụng cho laser scan 3D hiện trạng kiến trúc và dựng mô hình 3D bằng UAV và laser scan.
Sản phẩm bàn giao
- Dữ liệu điểm gốc: .LGS và .E57 của 700 trạm quét.
- Point cloud đã đăng ký kèm báo cáo sai số ghép trạm RMS 4,2 mm.
- Mô hình Revit LOD 350: kiến trúc, kết cấu thép, sàn, trần, ống kỹ thuật, bồn chứa, thang máng cáp.
- Bản vẽ As-Built xuất từ mô hình.
Đội thiết kế dùng dữ liệu này để làm gì
Trên mô hình và point cloud, đội thiết kế phân tích không gian để bố trí thiết bị mới kể cả ở vị trí trên cao khó tiếp cận, kiểm tra xung đột (Clash Detection) trên Revit và Navisworks để phát hiện va chạm giữa thiết bị dự kiến lắp và hệ ống, cáp hiện có, thiết kế cải tạo trên hình học đúng hiện trạng thay vì bản vẽ cũ, và xuất bản vẽ As-Built cập nhật hồ sơ nhà máy.
So với phương án đo truyền thống cho cùng khối lượng, tiến độ rút ngắn khoảng 50%. Phần tiết kiệm lớn nhất là số lần không phải quay lại hiện trường: point cloud đã chứa sẵn những điểm mà lúc quét chưa ai biết là sẽ cần.
Kinh nghiệm rút ra từ dự án
Số trạm quét không tỷ lệ với diện tích mà tỷ lệ với mức độ che khuất. Một xưởng trống rộng gấp đôi có thể cần ít trạm hơn một xưởng nhỏ chật dây chuyền, nên khi lập phương án, đếm số khoang bị chia cắt có ý nghĩa hơn tính mét vuông.
Cloud-to-Cloud bỏ được công cắm bia ngắm nhưng chuyển gánh nặng sang tuyến quét. Chất lượng ghép trạm phụ thuộc vào việc người đặt máy giữ đủ chồng phủ 60–70% và chọn đúng vùng hình học đặc trưng. Quyết định này xảy ra tại hiện trường, không sửa được trong phòng.
Kết luận
Dự án Scan to BIM tại Nhà máy First Solar Củ Chi cho thấy năng lực triển khai của 3DSCAN trên công trình công nghiệp đang vận hành: 700 trạm quét Leica RTC360, ghép Cloud-to-Cloud đạt RMS 4,2 mm, mô hình Revit LOD 350 sai số ±5 mm, bàn giao sau 6 ngày. 3DSCAN có trụ sở tại TP. Hồ Chí Minh và đã triển khai dự án quét 3D, Scan to BIM ở nhiều tỉnh thành.
Dự án liên quan của 3DSCAN
- Scan to BIM kết hợp dò ngầm tại Trường Quốc tế RMIT Quận 7
- Quét LiDAR 3D công trình: phạm vi áp dụng và sản phẩm bàn giao.
- Scan 3D tính toán trữ lượng kho vật liệu
- Dịch vụ Scan to BIM: quy trình chuẩn và các mức LOD.
Nhà máy của bạn cần hồ sơ hiện trạng để cải tạo, mở rộng dây chuyền hay lắp đặt thiết bị mới? Gửi cho 3DSCAN mặt bằng và mục tiêu hồ sơ, chúng tôi sẽ đề xuất phương án Scan to BIM kèm mức LOD, số trạm quét dự kiến và tiến độ.
Liên hệ 3DSCAN Hotline: 0938 309 808 · Email: lienhe@3dscan.vn