
Quét LiDAR 3D công trình: Từ hiện trạng đến Point Cloud, CAD và BIM
Quét LiDAR 3D công trình, hay quét Laser Scan 3D hiện trạng, là phương pháp sử dụng máy quét laser để thu nhận hình học của công trình dưới dạng đám mây điểm 3D (Point Cloud). Từ dữ liệu này, kỹ sư có thể đo đạc trực tiếp trên hiện trạng số, trích xuất mặt bằng – mặt đứng – mặt cắt, xây dựng bản vẽ CAD hoặc mô hình Scan to BIM phục vụ thiết kế, cải tạo và quản lý công trình.
Tại TP.HCM và các dự án ở nhiều địa phương, 3DSCAN sử dụng Laser Scanning cho các bài toán khảo sát nhà máy, nhà xưởng, tòa nhà, công trình kiến trúc và công trình cần cải tạo. Giá trị quan trọng của phương pháp này không chỉ nằm ở số lượng điểm đo, mà ở khả năng tạo ra một nguồn dữ liệu hiện trạng có thể kiểm tra, đo lại và khai thác nhiều lần sau khi công tác hiện trường kết thúc.
Tư vấn phương án quét LiDAR 3D
1. Quét LiDAR 3D công trình là gì?
Quét LiDAR 3D công trình là quá trình đo khoảng cách bằng tia laser tại số lượng lớn vị trí trong không gian để tạo thành Point Cloud. Mỗi điểm chứa thông tin vị trí XYZ; tùy thiết bị và phương án thu thập, dữ liệu có thể được kết hợp thêm thông tin màu từ ảnh.
Khác với việc đo từng kích thước riêng lẻ, Laser Scanner thu nhận đồng thời một lượng lớn thông tin hình học xung quanh vị trí đặt máy. Khi nhiều trạm quét được đăng ký (registration) vào cùng một hệ tọa độ, chúng tạo thành mô hình Point Cloud thống nhất của công trình.
CÔNG TRÌNH THỰC → LASER SCAN → POINT CLOUD → QC → CAD / BIM / MÔ HÌNH 3D → THIẾT KẾ & QUẢN LÝ
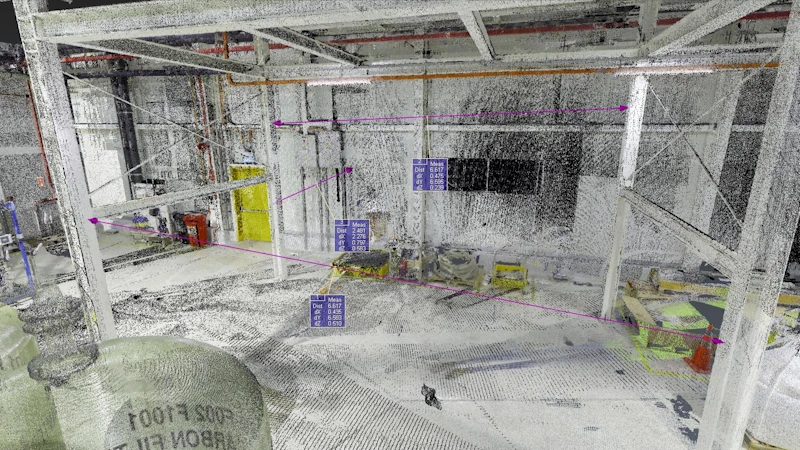
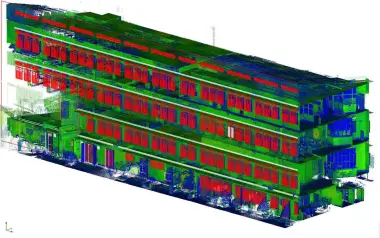
Dữ liệu Point Cloud thu thập bằng Leica RTC360 – nền dữ liệu phục vụ đo đạc, CAD và mô hình BIM hiện trạng.
Vì vậy, sản phẩm của một dự án Laser Scan 3D hiện trạng kiến trúc không nhất thiết dừng ở Point Cloud. Dữ liệu có thể tiếp tục được xử lý thành bản vẽ 2D, mô hình BIM hoặc các sản phẩm 3D phù hợp với mục tiêu của dự án.
2. Khi nào nên sử dụng quét Laser 3D?
Laser Scanning đặc biệt phù hợp khi công trình có hình học phức tạp, nhiều chi tiết cần ghi nhận hoặc bản vẽ hiện trạng không còn đầy đủ. Phương pháp này có giá trị khi dữ liệu khảo sát cần tiếp tục được sử dụng bởi nhiều bộ môn sau hiện trường.
- Nhà máy và nhà xưởng: thu nhận kết cấu, kiến trúc, thiết bị và hệ thống MEP phục vụ thiết kế cải tạo.
- Tòa nhà hiện hữu: xây dựng dữ liệu mặt bằng, mặt đứng, mặt cắt và mô hình hiện trạng.
- Công trình cải tạo: cung cấp dữ liệu không gian để kiến trúc sư và kỹ sư thiết kế trên cơ sở hiện trạng thực tế.
- Scan to BIM: chuyển Point Cloud thành mô hình Revit/IFC theo phạm vi và LOD đã thống nhất.
- Công trình có hình học phức tạp: mái, kết cấu thép, đường ống, thiết bị và những vị trí khó mô tả đầy đủ bằng một số phép đo đơn lẻ.
- Di tích và kiến trúc có giá trị: lưu lại hình học hiện trạng bằng phương pháp đo không tiếp xúc trực tiếp với bề mặt công trình.
3. Quy trình quét LiDAR 3D công trình tại 3DSCAN
Một dự án Laser Scan đáng tin cậy cần kiểm soát toàn bộ chuỗi dữ liệu từ hiện trường đến sản phẩm cuối. Việc sở hữu máy quét có độ chính xác cao không tự động bảo đảm Point Cloud hoặc mô hình BIM cuối cùng đạt cùng mức sai số.
Bước 1 – Xác định mục tiêu và phạm vi khảo sát
Trước khi quét, 3DSCAN xác định sản phẩm khách hàng thực sự cần: Point Cloud, bản vẽ CAD, mặt bằng – mặt đứng – mặt cắt, mô hình BIM hay dữ liệu phục vụ thiết kế cải tạo. Mức độ chi tiết của sản phẩm quyết định mật độ quét, phạm vi cần tiếp cận và cách tổ chức dữ liệu.
Bước 2 – Lập phương án bố trí trạm
Các vị trí đặt máy được lựa chọn để tạo đủ vùng chồng lấn giữa các trạm và hạn chế điểm mù. Với công trình nhiều phòng, hành lang, cầu thang, đường ống hoặc thiết bị che khuất, mật độ trạm phải được điều chỉnh theo hình học thực tế thay vì áp dụng một khoảng cách cố định.
Bước 3 – Thu thập dữ liệu Laser Scan
Máy quét ghi nhận dữ liệu 3D từ từng vị trí. Kỹ thuật viên đồng thời kiểm tra phạm vi bao phủ, các vùng bị che khuất và mối liên kết với trạm kế tiếp. Những khu vực quan trọng cần được kiểm tra ngay tại hiện trường để hạn chế nguy cơ thiếu dữ liệu khi chuyển sang nội nghiệp.
Bước 4 – Registration và kiểm soát Point Cloud
Các trạm được đăng ký vào một hệ dữ liệu thống nhất. Tùy yêu cầu dự án, Point Cloud có thể được liên kết với lưới khống chế trắc địa hoặc hệ tọa độ dự án. Sau registration, dữ liệu cần được kiểm tra sai lệch chồng ghép và những khu vực có dấu hiệu bất thường.
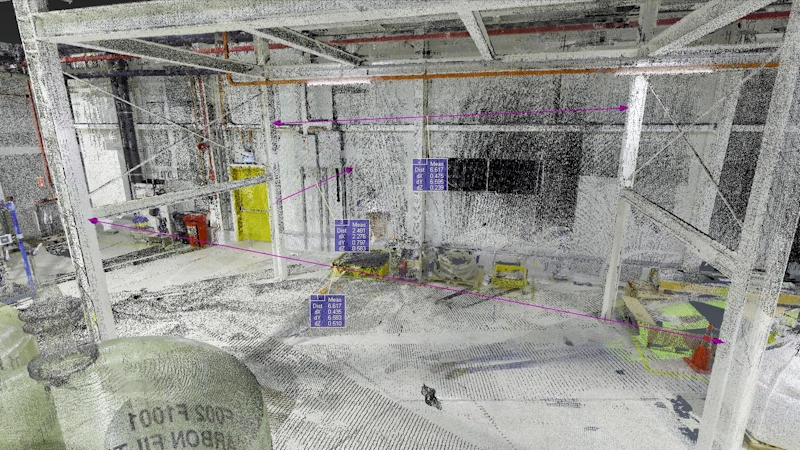
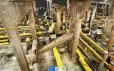
Point Cloud nhà máy – dữ liệu hiện trạng phục vụ kiểm tra hình học và quá trình Scan to BIM.
Bước 5 – Làm sạch và chuẩn hóa dữ liệu
Dữ liệu không cần thiết, vật thể chuyển động hoặc nhiễu được xử lý phù hợp với mục tiêu bàn giao. Point Cloud sau đó được tổ chức theo khu vực, tầng hoặc hạng mục để đội thiết kế có thể khai thác thuận tiện.
Bước 6 – Scan to CAD hoặc Scan to BIM
Từ Point Cloud đã kiểm tra, kỹ thuật viên có thể trích xuất mặt bằng, mặt đứng, mặt cắt hoặc xây dựng mô hình BIM. Trong quy trình Scan to BIM của 3DSCAN, mô hình được đối chiếu trở lại Point Cloud trong bước QA/QC trước khi bàn giao.
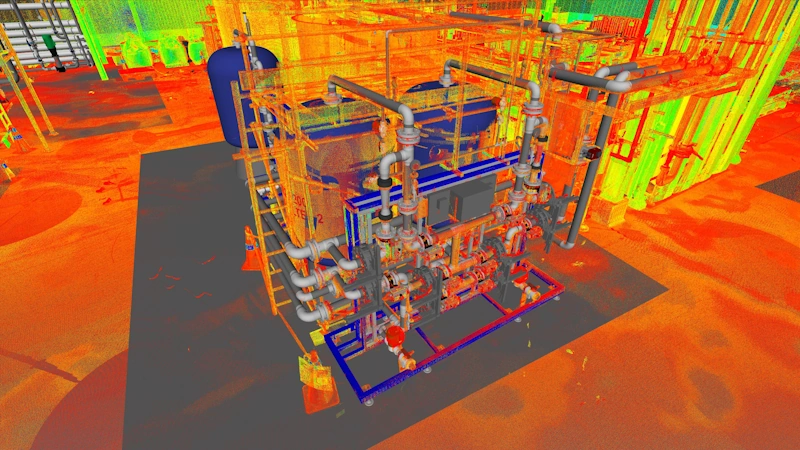
Đối chiếu mô hình BIM với Point Cloud gốc là bước QA/QC quan trọng trước khi bàn giao dữ liệu hiện trạng.
4. Leica RTC360 được sử dụng như thế nào trong khảo sát công trình?
Leica RTC360 là máy quét laser 3D tốc độ cao phù hợp với khảo sát hiện trạng kiến trúc, nhà máy và công trình cần dữ liệu Point Cloud mật độ cao. Theo thông số Leica Geosystems công bố, RTC360 có tốc độ quét tối đa 2.000.000 điểm/giây, tầm đo từ 0,5 m đến 130 m và độ chính xác điểm 3D công bố 1,9 mm tại khoảng cách 10 m.
LEICA RTC360 — THÔNG SỐ NHÀ SẢN XUẤT
| Thông số | Giá trị công bố |
|---|---|
| Tốc độ quét | Tối đa 2.000.000 điểm/giây |
| Tầm đo | 0,5–130 m |
| Độ chính xác điểm 3D | 1,9 mm @ 10 m · 2,9 mm @ 20 m · 5,3 mm @ 40 m |
| Độ phân giải lựa chọn | 3 / 6 / 12 mm @ 10 m |
| Trường nhìn | 360° ngang / 300° đứng |
Nguồn thông số: Leica Geosystems – Leica RTC360 Product Specifications. Đây là thông số thiết bị do nhà sản xuất công bố, không phải cam kết sai số cho mọi dự án khảo sát.
Điểm cần lưu ý là độ chính xác điểm 3D của máy quét không đồng nghĩa với độ chính xác cuối cùng của mô hình. Chất lượng sản phẩm còn phụ thuộc vào hình học mạng trạm, registration, khống chế tọa độ, điều kiện bề mặt, khoảng cách quét, QC và quá trình số hóa sau Point Cloud.
5. QC quan trọng hơn việc chỉ nhìn vào thông số máy
QC của Laser Scan phải kiểm tra cả dữ liệu Point Cloud và mối quan hệ giữa các trạm quét. Một Point Cloud nhìn đẹp trên màn hình vẫn có thể chứa sai lệch nếu registration hoặc hệ tọa độ không được kiểm soát phù hợp.
Trong thực tế, 3DSCAN kiểm tra sự phù hợp tại các vùng chồng lấn, các mặt phẳng và chi tiết hình học đặc trưng; đồng thời đối chiếu với dữ liệu khống chế khi dự án yêu cầu hệ tọa độ. Với sản phẩm BIM, quá trình QC tiếp tục ở bước so sánh mô hình đã dựng với Point Cloud gốc.
Dự án Scan to BIM tại RMIT Quận 7 là một ví dụ về việc kết hợp Laser Scan, khảo sát địa hình và dữ liệu hạ tầng trong cùng hệ dữ liệu phục vụ thiết kế cải tạo.
6. Point Cloud có thể tạo ra những sản phẩm nào?
Point Cloud là dữ liệu nền; sản phẩm bàn giao được lựa chọn theo cách khách hàng sẽ sử dụng dữ liệu. Không phải dự án nào cũng cần dựng toàn bộ BIM, và cũng không phải dự án nào chỉ cần file Point Cloud.
SẢN PHẨM TỪ DỮ LIỆU LASER SCAN 3D
| Sản phẩm | Ứng dụng |
|---|---|
| Point Cloud | Đo đạc, kiểm tra hình học và làm dữ liệu đầu vào cho thiết kế |
| CAD 2D | Mặt bằng, mặt đứng, mặt cắt và bản vẽ hiện trạng |
| BIM / Revit / IFC | Thiết kế cải tạo, phối hợp kiến trúc – kết cấu – MEP và quản lý dữ liệu công trình |
| Mô hình 3D | Trình bày trực quan, kiểm tra không gian và tích hợp với các nền tảng số |
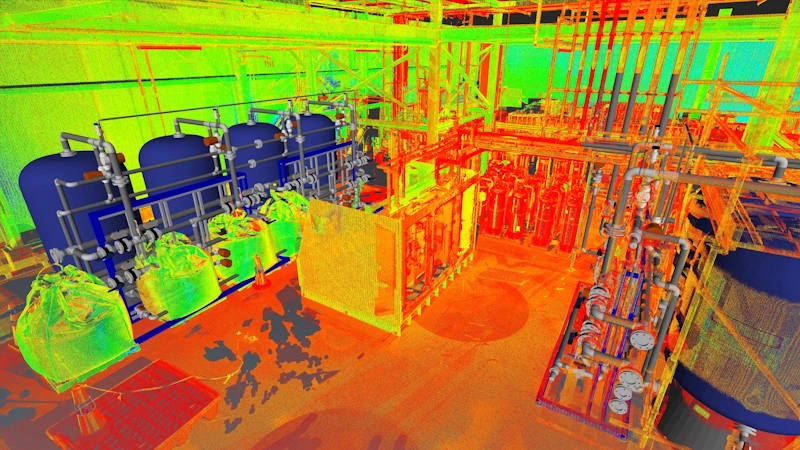
Mô hình BIM được xây dựng từ dữ liệu Laser Scan hiện trạng, phục vụ thiết kế cải tạo và phối hợp kỹ thuật.
Khi phạm vi khảo sát bao gồm cả địa hình hoặc cảnh quan ngoài công trình, Laser Scan mặt đất có thể được kết hợp với khảo sát địa hình 3D bằng UAV hoặc dữ liệu UAV và Laser Scan trong cùng mô hình 3D.
7. Quét LiDAR 3D khác khảo sát hiện trạng truyền thống ở đâu?
Khác biệt chính không đơn giản là “Laser Scan nhanh hơn”. Laser Scanning tạo ra một tập dữ liệu không gian dày đặc có thể được mở lại để đo thêm nhiều kích thước sau hiện trường; khảo sát thủ công thường tập trung vào những kích thước đã được xác định trước trong quá trình đo.
| Tiêu chí | Đo hiện trạng theo điểm/kích thước | Laser Scan 3D |
|---|---|---|
| Cách thu dữ liệu | Đo các điểm hoặc kích thước đã lựa chọn | Thu nhận Point Cloud mật độ cao quanh vị trí quét |
| Đo bổ sung sau hiện trường | Có thể phải quay lại công trình nếu thiếu kích thước | Có thể khai thác thêm nhiều kích thước từ vùng Point Cloud đã thu đủ |
| Hình học phức tạp | Cần lựa chọn nhiều điểm đo đại diện | Ghi nhận bề mặt dưới dạng tập hợp điểm 3D |
| Đầu vào BIM | Cần tổng hợp lại từ bản đo | Point Cloud có thể được sử dụng trực tiếp làm tham chiếu để mô hình hóa |
Laser Scan cũng có giới hạn. Máy chỉ ghi nhận được bề mặt mà tia laser có thể quan sát; vùng bị che khuất vẫn cần bố trí thêm trạm. Kính, bề mặt phản xạ, vật thể chuyển động và không gian có nhiều vật cản cũng đòi hỏi kinh nghiệm hiện trường và QC phù hợp.
8. Giá trị của dữ liệu 3D đối với thiết kế và cải tạo
Lợi ích lớn nhất của Laser Scan là đưa hiện trạng thực tế vào môi trường thiết kế số. Kiến trúc sư và kỹ sư không chỉ nhận một tập kích thước mà có thể quan sát mối quan hệ không gian giữa kết cấu, kiến trúc, đường ống, thiết bị và các đối tượng hiện hữu.
Trong nhà máy, dữ liệu này hỗ trợ bố trí máy móc và thiết kế MEP trong không gian hiện hữu. Với tòa nhà cải tạo, Point Cloud hỗ trợ xác định hình học thực tế trước khi triển khai phương án mới. Với dự án BIM, dữ liệu scan trở thành cơ sở hình học để dựng mô hình và kiểm tra lại kết quả số hóa.
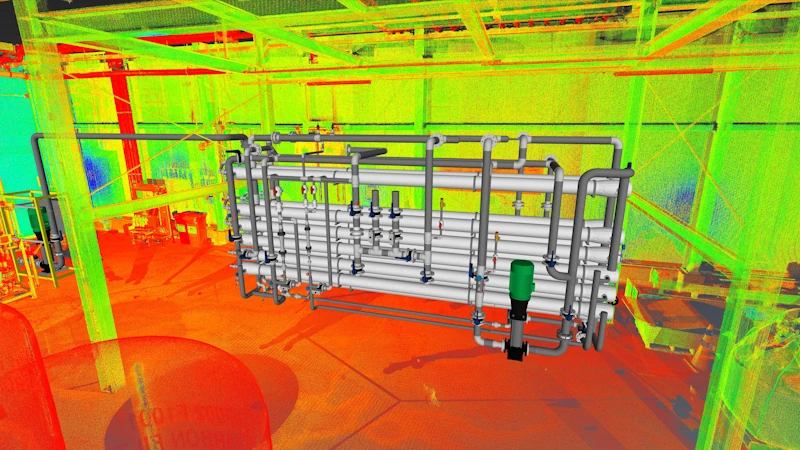
Dữ liệu Laser Scan cho phép mô hình hóa kết cấu và hệ thống MEP hiện hữu để hỗ trợ thiết kế cải tạo.
Đối với công trình lịch sử, cùng nguyên lý thu thập dữ liệu có thể được mở rộng sang khảo sát và số hóa di tích, nơi yêu cầu không chỉ là kích thước mà còn là khả năng lưu giữ hình học hiện trạng để nghiên cứu và bảo tồn.
9. Dự án thực tế: Laser Scan và Scan to BIM tại TP.HCM
Dự án tại RMIT Quận 7 cho thấy Laser Scan có thể trở thành một phần của hệ dữ liệu khảo sát tổng hợp thay vì một sản phẩm đứng riêng lẻ. Theo hồ sơ dự án công bố trên 3dscan.vn, phạm vi khu đất khoảng 10 ha, trong đó khoảng 35.000 m² được quét chi tiết bằng Leica RTC360 để phục vụ thiết kế cải tạo và hạ tầng kỹ thuật.
Dữ liệu Laser Scan trong dự án được kết hợp với khảo sát địa hình và khảo sát công trình ngầm, sau đó tích hợp vào mô hình BIM. Cách triển khai này minh họa một nguyên tắc quan trọng: công nghệ thu thập nên được lựa chọn theo bài toán thiết kế cuối cùng, không phải sử dụng Laser Scan chỉ vì có máy quét.
10. Kết luận: Point Cloud chỉ là điểm bắt đầu
Quét LiDAR 3D công trình tạo ra một nền dữ liệu hiện trạng có thể tiếp tục được khai thác cho CAD, BIM, thiết kế cải tạo và quản lý công trình. Giá trị của phương pháp không nằm ở việc tạo ra file Point Cloud lớn, mà ở việc dữ liệu đó có đúng hệ tọa độ, đủ độ phủ, được QC và có thể chuyển thành sản phẩm kỹ thuật mà đội thiết kế thực sự sử dụng.
3DSCAN tiếp cận Laser Scanning từ nền tảng trắc địa: lựa chọn phương án thu thập theo mục tiêu đầu ra, kiểm soát registration và tổ chức dữ liệu trước khi chuyển sang CAD, BIM hoặc các nền tảng 3D khác. Phạm vi và mức độ chi tiết cần được xác định theo yêu cầu kỹ thuật cụ thể thay vì áp dụng một cấu hình quét duy nhất cho mọi công trình.
DỰ ÁN & NỘI DUNG LIÊN QUAN
- Scan to BIM kết hợp dò ngầm và khảo sát địa hình tại RMIT Quận 7 — ứng dụng Laser Scan cho thiết kế cải tạo và quản lý dữ liệu hiện trạng.
- Scan to BIM nhà máy First Solar tại Củ Chi — Laser Scan, Point Cloud và mô hình BIM cho môi trường công nghiệp.
- Dịch vụ Scan to BIM — từ Point Cloud đến mô hình Revit/IFC và bản vẽ kỹ thuật.
- Laser Scan 3D hiện trạng kiến trúc — thu thập dữ liệu hiện trạng phục vụ thiết kế và cải tạo.
- Dựng mô hình 3D bằng UAV và Laser Scan — kết hợp nhiều nguồn dữ liệu cho công trình và cảnh quan.
Bạn đang cần khảo sát hiện trạng để thiết kế mới, cải tạo hoặc xây dựng mô hình BIM? 3DSCAN có thể cùng đội thiết kế xác định phạm vi quét, mức độ chi tiết và sản phẩm bàn giao trước khi triển khai hiện trường.
Liên hệ 3DSCAN Hotline: 0938 309 808 · Email: lienhe@3dscan.vn